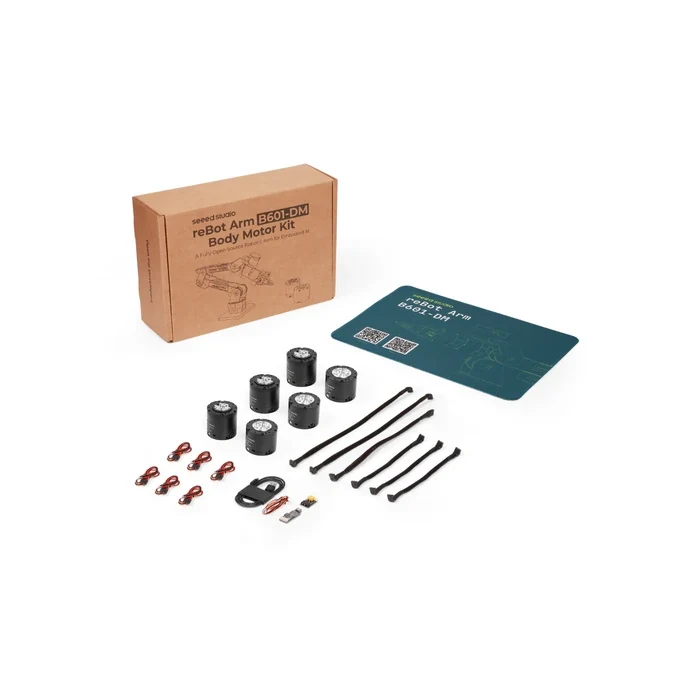
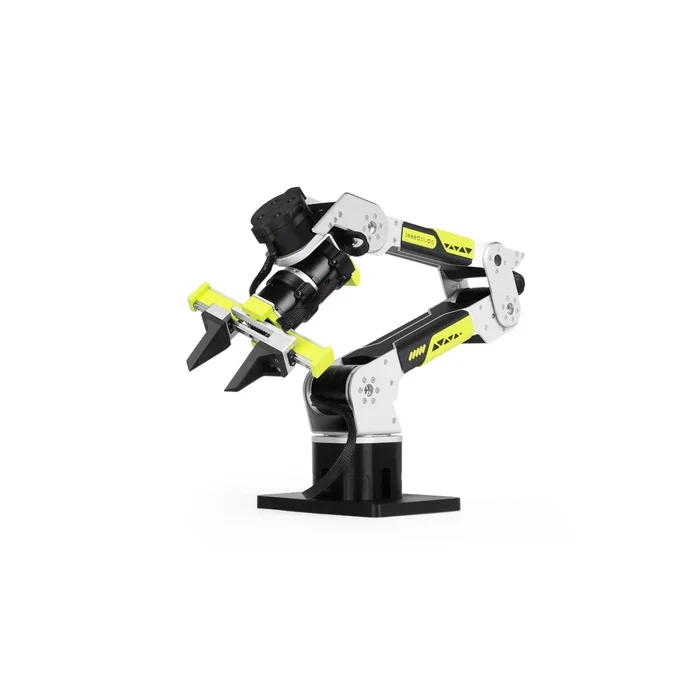
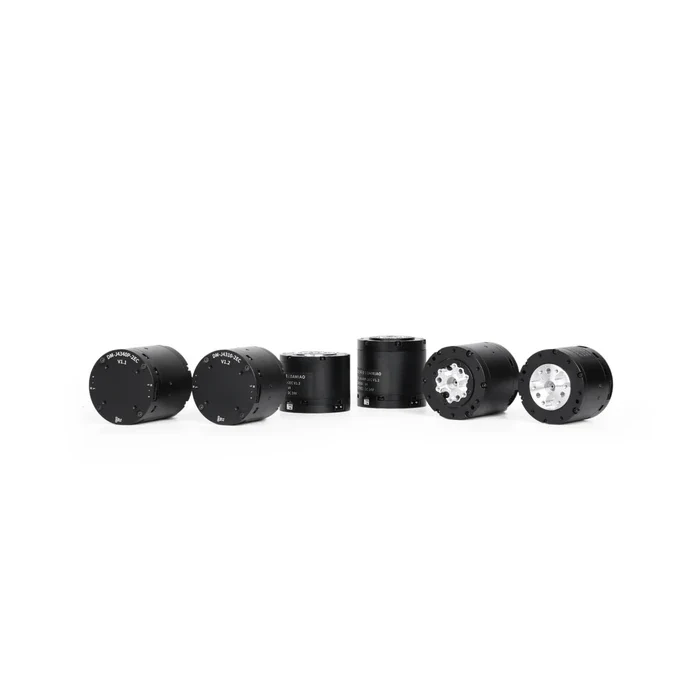
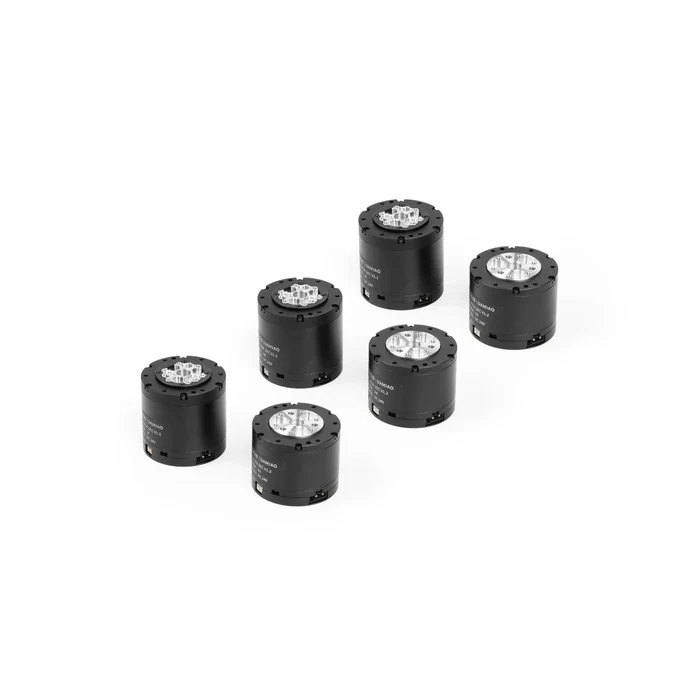
Seeed Studio reBot Arm B601-DM Body Motor Kit on virallinen rungon moottorisarjaSeeed Studio reBot Arm B601-DM avoimen lähdekoodin robottikäsialustalle. Tämä Seeed Studio moottorisarja on tarkoitettu kehittäjille, jotka haluavat reBot Arm B601-DM virallisen ajolaitteiston, mutta säilyttävät joustavuuden rakenneosissa, mekaanisessa suunnittelussa ja räätälöidyssä robottikäsien integroinnissa. Jos tarvitset myös vastaavan mekaanisen rungon, katso reBot Arm B601-DM Body Structure Kit.
Virallisen Seeed-dokumentaation mukaan reBot Arm B601-DM Body Motor Kit sisältää vain moottorit ja johdotussarjat, joita robottikäsivarsi tarvitsee. Tämä tekee siitä käytännöllisen valinnan kehittäjille, jotka koneistavat omat rakenneosansa, jäljentävät virallisen käsivarren avoimen lähdekoodin tiedostoilla tai rakentavat räätälöidyn robottikäsivarren virallisen Damiao-moottorijärjestelmän ympärille.
Ominaisuudet
- Virallinen rungon moottorisarjareBot Arm B601-DM -alustalle
- Sisältää 6 Damiao-moottoria robottikäsirungon ajolaitteistoon
- Sisältää johdotussarjat, jotka tarvitaan robottikäsirungolle
- Sopii käyttäjille, jotka koneistavat omat rakenneosansa tai rakentavat räätälöityjä käsisuunnitelmia
- Osa Seeed Studion aidosti avoimen lähdekoodin robottikäsiekosysteemiä
- Yhteensopiva Python SDK:n, ROS:n, LeRobotin, Pinocchion ja Isaac Sim -työnkulkujen kanssa
Tekniset tiedot
| Parametri | DM4310 | DM4340P |
| Nimellisjännite | 24V | 24V |
| Nimellisvirta | 2,5A | 2,5A |
| Huippuvirta | 7,5A | 8A |
| Nimellisvääntö | 3NM | 9NM |
| Huippovääntö | 7NM | 27NM |
| Nimellisnopeus | 120rpm | 36rpm |
| Kuormittamaton maksiminopeus | 200rpm | 52rpm |
| Vaihteistosuhde | 10:1 | 40:1 |
| Napaparin määrä | 14 | 14 |
| Vaiheinduktanssi | 340μH | 340μH |
| Vaihevastus | 650mΩ | 880mΩ |
| Ulkohalkaisija | 56mm | 57mm |
| Korkeus | 46mm | 56.5mm |
| Moottorin paino | Noin 300g | Noin 375g |
| Enkooderin resoluutio | 14 bittiä | |
| Enkooderien määrä | 2 | |
| Enkooderin tyyppi | Magneettinen enkooderi (Yksikierroksinen) | |
| Ohjauspaneeli | CAN@1Mbps | |
| Säätöliittymä | UART@921600bps | |
| Ohjaustilat | MIT-tila; Nopeustila; Paikkatila |
Sovellukset
- Räätälöidyt robottikäsirakenteet virallista reBot-ajolaitteistoa käyttäen
- Inkarnoitu tekoälyprototyyppien tekeminen räätälöidyillä mekaniikoilla ja virallisella moottorijärjestelmällä
- Tutkimus- ja robotiikkalaboratoriot, jotka rakentavat oman käsirakenteensa virallisen liikealustan ympärille
- Mekaaninen kokeilu itse koneistetuilla tai räätälöidyillä tulostetuilla osilla
- ROS- ja LeRobot-kehitys, joka perustuu Seeed reBot -ekosysteemiin
- Koulutus- ja edistyneet tekijäprojektit, jotka keskittyvät robottitoimintaan ja avoimen laitteiston integrointiin
Tuotelista
| Tuotteen nimi | Määrä |
| DAMIAO 4310 Toimilaite Moottori | 3 |
| DAMIAO 4340P Toimilaite Moottori | 3 |
| DAMIAO USB-CAN Ajuripiirilevy | 1 |
| XT30 2+2 Virtajaon Piirilevy | 1 |
| BCCA4011 XT30 (2+2) Suora-oikeakulmainen 30CM Kaapeli | 1 |
| BCCA4012 XT30 (2+2) Kaksinkertainen Oikeakulmainen 35CM Kaapeli | 1 |
| BCCA4012 XT30 (2+2) Kaksinkertainen Oikeakulmainen 20CM Kaapeli | 2 |
| BCCA4009 XT30 (2+2) Kaksinkertainen Suora 30CM Kaapeli | 3 |
| Hiirimatto | 1 |
| USB-kaapeli | 1 |
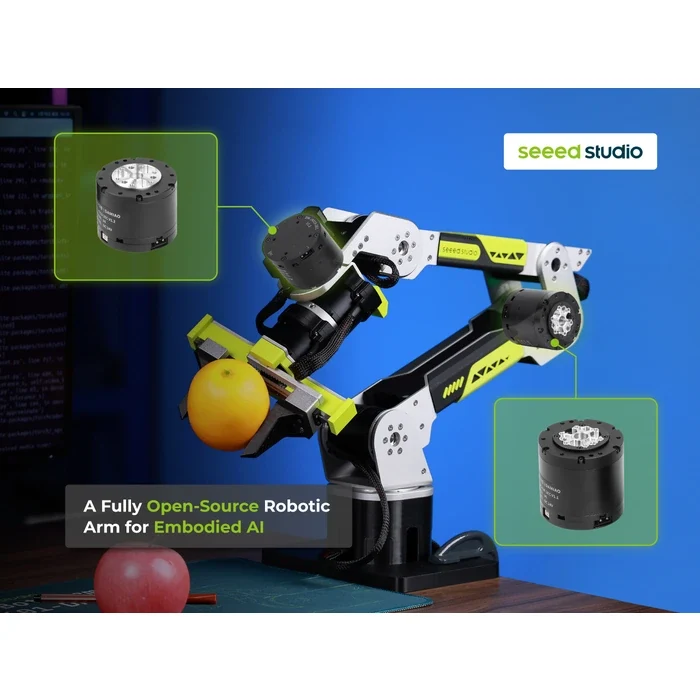
Laitteiston yleiskatsaus
a. Damiao 4340P Toimilaite Moottori
b.Damiao 4310 Toimilaite Moottori
Muu sisältö
Räätälöityjen rakenteiden kehittämiseen suunniteltu
Seeed Studio reBot Arm B601-DM Body Motor Kit
Arviot
Tuotearvioita ei vielä ole.